KWM-stA
MOSA 기반 유무인 복합체계 지휘통제 SW

(display information: business name, department, name, position)
KWM-stA 제품소개
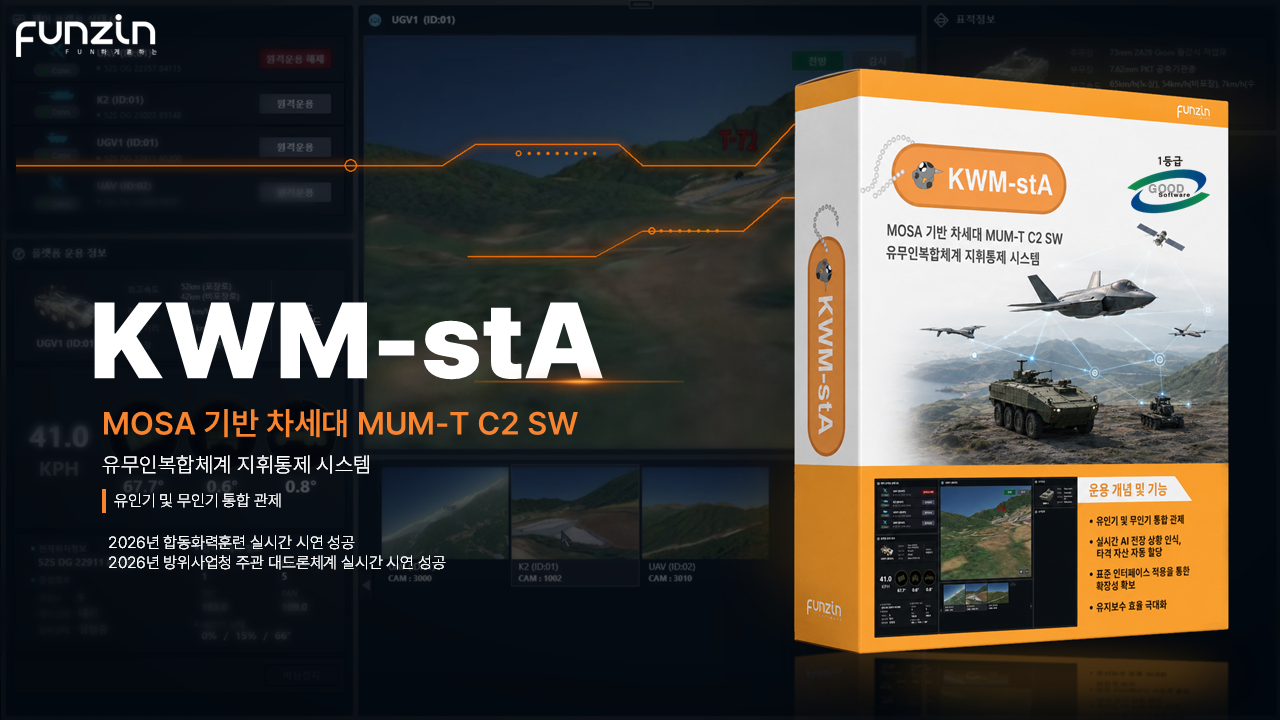
KWM-stA는 펀진이 개발한 MOSA(Modular Open Systems Approach) 기반 유·무인 복합체계 지휘통제(MUM-T C2) 솔루션입니다. UAV, UGV 등 서로 다른 종류의 무인체계를 하나의 체계에서 연동하고, AI를 활용해 임무를 생성·할당·통제하는 역할을 수행합니다.
기존에는 플랫폼별로 서로 다른 지상통제체계와 운용 소프트웨어를 사용하는 경우가 많아 여러 종류의 무인체계를 하나의 작전에 동시에 투입하기 어려웠습니다. KWM-stA는 이러한 이기종 무인체계를 공통 지휘통제 구조 안에서 운용하고, 전장 상황에 따라 필요한 임무를 신속하게 생성할 수 있도록 지원합니다.
MOSA 기반 유·무인 복합 지휘통제
KWM-stA의 핵심은 특정 드론이나 로봇에 종속되지 않는 개방형 구조입니다.
MOSA 기반으로 설계되어 다양한 제조사의 UAV·UGV 및 임무장비를 연동할 수 있으며, 새로운 무인체계가 추가되더라도 전체 시스템을 새로 구축하지 않고 필요한 기능을 모듈 형태로 확장하는 것을 지향합니다.
이를 통해 정찰드론, 공격드론, 지상로봇 등 임무와 특성이 서로 다른 플랫폼을 하나의 작전환경에서 통합적으로 운용할 수 있습니다.
AI 기반 임무 생성·할당
KWM-stA는 단순히 무인체계의 위치와 상태를 확인하는 관제 시스템을 넘어 AI 기반 임무통제를 지원합니다.
전장 상황과 표적정보가 입력되면 연동된 무인체계의 위치, 이동시간, 임무상태, 작전 가능 여부 등을 분석하여 임무 수행에 적합한 자산을 판단하고 새로운 임무를 생성합니다.
운용 과정은 다음과 같이 구성됩니다.
전장정보 수신 → 임무 판단 → 가용 무인체계 분석 → 대응자산 선정 → 임무·경로 생성 → UAV·UGV 임무 수행 → 상태 모니터링
필요한 경우 추가 정찰지역을 설정하거나 새로운 비행경로와 이동 임무를 생성하는 등 전장 상황 변화에 따른 동적인 임무 운용도 지원합니다.
KWM과 연계되는 무인체계 실행 계층
KWM-stA는 KWM의 AI 지휘결심 결과를 실제 UAV·UGV의 임무 수행으로 연결하는 역할을 담당합니다.
예를 들어 KWM-Ocelot이 전자기 신호를 탐지해 새로운 표적이나 적 운용 원점을 식별하면, 해당 정보를 KWM-stA에 전달할 수 있습니다. KWM-stA는 추가 정찰이 필요한 경우 적합한 UAV를 선정해 새로운 정찰 임무와 이동경로를 생성합니다.
KWM-FIRE가 표적과 대응자산을 분석해 방책을 제시하면 KWM-stA는 이를 실제 무인체계의 임무로 구체화하여 전달·관리할 수 있습니다.
즉,
센서 탐지 → KWM 지휘결심 → KWM-stA 임무 생성·할당 → UAV·UGV 임무 수행
으로 이어지는 Kill-Web의 실행 계층을 담당한다고 볼 수 있습니다.
실제 군 훈련에서의 운용
KWM-stA는 2026 합동화력훈련에서 KWM-FIRE, KWM-Ocelot 및 다양한 이기종 유·무인체계와 함께 실시간으로 운용됐습니다. 다양한 정찰드론과 공격드론, 지상 무인체계가 하나의 AI 지휘결심 구조 안에서 연계되는 MUM-T 운용 개념을 시연했습니다.
방위사업청 주관 대드론 체계 기술시연에서도 KWM-Ocelot과 함께 적용됐습니다. KWM-Ocelot이 적 드론의 전자기 신호를 분석해 운용 원점을 추정하면, KWM-stA는 표적과의 거리, 이동시간, 유효사거리, 현재 임무상태 등을 고려해 연동된 유·무인체계 가운데 대응자산을 추천했습니다.
이후 선정된 UGV가 디지털 트윈 내에서 표적 방향으로 이동하고 사격 가능한 위치에서 임무를 수행하는 과정까지 연계해, 탐지부터 대응자산 선정과 무인체계 임무 수행으로 이어지는 대드론 운용구조를 시연했습니다.
다수 무인체계를 하나의 전투체계로
KWM-stA가 지향하는 것은 각각 독립적으로 움직이는 드론과 로봇을 하나의 유·무인 복합 전투체계로 연결하는 것입니다.
이기종 플랫폼을 연동하는 MOSA 구조와 AI 기반 임무 생성·할당 기술을 결합하여 정찰, 감시, 대응, 타격 등 서로 다른 임무를 수행하는 무인체계를 통합적으로 운용합니다.
궁극적으로 KWM-stA는 KWM의 AI 지휘결심을 실제 Physical AI와 무인체계의 행동으로 연결하는 MUM-T C2 플랫폼으로, 다수의 UAV·UGV가 상황에 따라 임무를 부여받고 협업할 수 있는 지휘통제 환경 구축을 목표로 합니다.